

בחר-ו-הצב רובוטים תוך 60 שניות
A בחר-ו-מקם רובוטהיא מערכת אוטומטית הקולטת אובייקט ממיקום אחד וממקמת אותו במקום אחר לפי רצף מתוכנת או מחושב. במילים פשוטות, הוא מזהה את הפריט, קובע היכן וכיצד לטפל בו, תופס אותו, מזיז אותו ומשחרר אותו במיקום היעד.
הגדרה מהירה:רובוט בחירה-ו-מקום מעביר שוב ושוב חלקים, מוצרים או חבילות בין מיקומים מוגדרים בפעולות ייצור, אריזה ולוגיסטיקה.
הבסיסיבחירה ומקום רובוטיתניתן לסכם את זרימת העבודה כ:
זיהוי ← תכנן ← בחר ← העבר ← מקום ← אימות

המערכת מזהה תחילה את האובייקט ואת מיקומו, ולאחר מכן מתכננת את התנועה הנדרשת. הוא בוחר את האובייקט, מעביר אותו ליעד, ממקם אותו ומוודא שהפעולה הושלמה כצפוי לפני תחילת המחזור הבא. אותו רצף בסיסי זה מופיע במשימות החל מהעברת רכיבים בין שלבי ייצור לטעינת סחורה ארוזה או מיון פריטים בפעולה לוגיסטית.
אבל פתרון אמיתי לבחירה-ו-הוא יותר מזרוע רובוט. המערכת השלמה משלבת מספר רכיבים שחייבים לעבוד יחד כתא אוטומציה אחד מתואם.
אם אתה מתכנן לבחור-ו-אוטומציה של מקום, חקורRBTIC בחר -ו-מקם סדרת רובוטיםלבדיקת תצורות ומפרטים.
מה גורם למערכת בחירה-ו-שלמה?
רובוט הוא רק חלק אחד של שלםמערכת בחר-ו-מקום. בפועל, ארובוטילִבחוֹר ו מָקוֹם תָאמשלב שש שכבות פונקציונליות:תנועת רובוט, אחיזה, חישה, שליטה, הצגת חומרים ובטיחות/אינטגרציה.
כל שכבה פותרת בעיה אחרת. זרוע הרובוט חייבת להגיע למשימה, התפסן חייב לטפל בצורה מהימנה במוצר, חיישנים חייבים לזהות את המתרחש, הבקר חייב לתאם את התנועה והציוד שמסביב חייב להציג מוצרים בצורה צפויה. מערכות בטיחות, שמירה, ממשקים ואינטגרציה גורמים לרכיבים הללו לפעול כתא ייצור אחד.
ההבחנה הזו חשובה בעת ציון ציוד:רובוט ≠ תא רובוטי.זרוע רובוט מסוגלת עדיין יכולה לספק תוצאות גרועות אם לא ניתן לאחוז במוצר באופן עקבי, מגיע באופן בלתי צפוי או לא ניתן לסנכרן עם שאר הקו.

לִבחוֹר ו מָקוֹם זרוע רובוטית
הבחר-ו-מקום זרוע רובוטיתקובע אם המערכת יכולה להגיע פיזית למצבי הבחירה והמיקום הנדרשים תוך נשיאת העומס הדרוש ושמירה על הכיוון הנדרש.
ארבעה מפרטים בסיסיים חשובים:טווח הגעה, מטען, מספר צירים ומעטפת עבודה. הם קשורים, אבל הם לא ניתנים להחלפה. טווח הגעה הוא הרחבה המקסימלית של הרובוט בתנאים מוגדרים; זה לא אומר שכל נקודה בתוך הרדיוס הזה שמיש באותה מידה. מעטפת העבודה בפועל תלויה במגבלות המפרק, מיקום הרכבה, כלי עבודה, ציוד שמסביב והכיוונים הנדרשים בכל נקודה.
מטען פירושו גם יותר ממשקל המוצר. אבחר-ו-מקם את זרוע הרובוטחייב לשאת את המוצר בתוספת האחיזה, חומרת ההרכבה, חיישנים, צינורות, כבלים וקצה אחר-של-ציוד הזרוע. לכן מוצר של 2 ק"ג עם 4 ק"ג של כלי עבודה אינו יישום מטען של 2 ק"ג. מספר הצירים משפיע על כמה חופשי הרובוט יכול לכוון את המוצר. יותר צירים מספקים בדרך כלל גמישות מיקום גדולה יותר, במיוחד כאשר יש לסובב חלקים או לגשת אליהם מזוויות שונות.
סוף-של-כלי זרוע
התפס והנחהוא הממשק הפיזי בין הרובוט למוצר, ויישומי קטיף לא אמינים רבים הם למעשה בעיות תופסות ולא בעיות רובוט. הימיןתפס רובוטתלוי כיצד ניתן ליצור קשר עם המוצר, עד כמה השטח והגיאומטריה שלו עקביים, באיזו מהירות יש לטפל בו, ומה קורה אם איכות האחיזה משתנה במהלך הייצור.
|
סוג תפסן |
הכי טוב עבור |
מגבלת מפתח |
דוגמאות אופייניות |
|
לִשְׁאוֹב |
מוצרים עם משטחים נגישים שיכולים ליצור אטימה אמינה |
הביצועים נופלים עם משטחים נקבוביים, מחוספסים, דולפים, מעוקלים מאוד או לא יציבים |
קרטונים, מגשים, חומרי גיליון, מוצרים ארוזים |
|
מֵכָנִי |
חלקים עם קצוות, פרצופים או תכונות שניתן לחזור עליהם |
דורש גישה מספקת ועלול לסמן, לעוות או להזיק למוצרים רגישים |
חלקים מעובדים, בקבוקים, רכיבים, אריזות קשיחות |
|
מַגנֶטִי |
מוצרים פרומגנטיים שניתן ליצור איתם מגע ממשטח מתאים |
מוגבל למתכות תואמות ועלול לדרוש ניהול מגנטיות-שיורית |
חלקי פלדה, צלחות, רכיבים מוטבעים |
|
אחיזה רכה |
מוצרים עדינים, לא סדירים או מעוותים בקלות |
כוח האחיזה, המהירות, העמידות וטווח הגיאומטריה עשויים להיות מוגבלים יותר |
מוצרי מזון, אריזות גמישות, רכיבים עדינים |
אחיזת ואקום ממחישה מדוע התאמת יישומים חשובה. כוס יניקה עשויה להיראות מתאימה מכיוון שלמוצר יש פנים שטוחים וגדולים, אך נקבוביות, חספוס פני השטח, נתיבי דליפה, יציבות צורה, זיהום ועיוות המוצר יכולים למנוע איטום ואקום אמין. קרטון העשוי מלוח נקבובי, למשל, יכול להתנהג בצורה שונה מאוד ממגש פלסטיק אטום.
תפסים מכניים מציעים מגע חיובי אך תלויים בתכונות אחיזה נגישות ובכוח הידוק מתאים. מעט מדי כוח גורם להחלקה; יותר מדי עלול לרסק, לסמן או לעוות את המוצר. אחיזה מגנטית יכולה להיות פשוטה ביותר עבור חלקי פלדה מתאימים, אך היא אינה יכולה להתמודד עם חומרים לא-ברזליים ועלולה ליצור דאגות בתהליך סביב מגנטיות שיורית. תפסנים רכים יכולים להתאים לחפצים לא סדירים או שבירים, אך עדיין יש לבדוק אותם מול דרישות קצב מחזור, עומס, בלאי וחזרה.
השאלה הנכונה היא אפוא לא "איזה תפסן הכי טוב?" אֲבָל"איזו שיטת אחיזה נשארת אמינה על פני הווריאציה האמיתית במוצר זה?"
חזון וחישה
A לבחור ולמקם מערכת ראיית רובוטאומר לאוטומציה היכן נמצא אובייקט ובמידת הצורך כיצד הוא מכוון. חיישנים אחרים יכולים לספר למערכת מה קורה כאשר הרובוט מקיים אינטראקציה פיזית עם האובייקט הזה.
ביישומים פשוטים,ראייה דו מימדיתיכול לאתר מאפיינים גלויים במישור התמונה, ובדרך כלל מספקים מידע על מיקום x-y וסיבוב. זה שימושי כאשר מוצרים משתנים במיקום או בכיוון, אך ניתן לזהות את הגיאומטריה הרלוונטית שלהם מתצוגת מצלמה.ראיית תלת מימדמוסיף מידע על עומק או גובה. זה הופך שימושי כאשר המערכת חייבת להבין הבדלי גובה, צורת פני השטח, הערמה או הצגת מוצר פחות מובנית.
חישת כוח פותרת בעיה אחרת. Vision מספקת בעיקר מידע על מיקום והתמצאות; חישת כוח או מומנט מספקת משוב לגבי מגע ואינטראקציה. זה יכול לעזור למערכת לזהות אם רכיב יושב נכון, אם כוח המגע נמצא בגבולות, או אם ההתנגדות להכנסה השתנתה.
לא כל יישום צריך חזון. לחלקים המוחזקים במתקנים מדויקים וניתנים לשחזור עשויים כבר להיות מיקומים ידועים מספיק כדי שהרובוט יעבוד מקואורדינטות קבועות.
בקר ותכנון תנועה
הבקר רובוטהופך את מיקומי המטרה ומידע החיישן לתנועה מתואמת בין נקודות הבחירה והמקום.
עבור כל מחזור, ייתכן שהמערכת תצטרך לקבוע את קואורדינטות המטרה, כיוון הכלי הנדרש, מסלול בין נקודות ומהירות ותאוצה מותרים. הנתיב חייב גם לכבד את מגבלות המפרקים, הציוד המקיף ואזורי התנגשות אפשריים. ביישומי קו נע-, תכנון תנועה עשוי לכלול בנוסף מעקב מסוע כך שהרובוט יוכל ליירט מוצר מבלי לעצור את המסוע. זו הסיבה שמהירות החוברת לבדה היא מנבא גרוע של זמן המחזור בפועל. רובוט עשוי להיות מסוגל למהירויות שיא גבוהות מאוד, אבל מחזור הייצור כולל האצה, האטה, שינויי כיוון, תנועות התקרבות ונסיגה, זמן אחיזה, זמן שחרור וכל תנועות הימנעות הנדרשות סביב כלי עבודה או ציוד.
מסיבה זו, סימולציית זמן-מחזור צריכה להעריך את הנתיב המלא, לא רק את המהירות המקסימלית המצוינת של הרובוט.
מסוע, מתקנים וציוד במעלה הזרם
הרובוט יכול לבחור רק את מה שמערכת הייצור מציגה לו. ביישומים רבים, מסועים, מתקנים, מזינים, ציוד סינגולציה, מנגנוני אינדקס, חוצצים ובקרות במעלה הזרם קובעים אם הרובוט מקבל מוצרים בצורה שהוא יכול להתמודד איתו באופן עקבי.
שקול את מרווח המסוע. אם מוצרים מגיעים עם פערים וכיוונים צפויים, הרובוט יכול לבצע רצף שניתן לחזור עליו. אם הפערים האלה משתנים ללא הרף, מוצרים חופפים או כיוונים הם אקראיים, הבקר ומערכת הראייה חייבים לפתור בעיה הרבה יותר קשה. בשלב מסוים, הגורם המגביל אינו עוד מהירות הרובוט אלא איכות הצגת המוצר. Singulation מפריד בין מוצרים כך שניתן לזהותם ולקטוף אותם בנפרד. מתקנים יוצרים עמדות וכיוונים ידועים. אינדקס קובע נקודות עצירה או העברה צפויות. חציצה סופג הבדלים לטווח קצר- בין קצבי התהליך במעלה הזרם והמורד הזרם. לאחר מכן הסנכרון מבטיח שהרובוט, המסוע, המזין והציוד במורד הזרם מחליפים מוצרים מבלי להרעיב או לחסום זה את זה שוב ושוב.
טעות נפוצה באינטגרציה היא רכישת הרובוט תחילה ועיצוב הצגת מוצר מאוחר יותר. רובוט מהיר לא מפצה על מזין שיוצר אוריינטציה לא יציבה, מסוע שמייצר הצטברות בלתי מבוקרת או מכונה במעלה הזרם שמשחררת מוצרים בפרצים בלתי צפויים.
שאלת העיצוב האמיתית היא אפוא לא רק, "כמה מהר הרובוט יכול לנוע?" זה, "האם המערכת השלמה יכולה להציג ברציפות מוצרים הניתנים לבחירה בקצב שהרובוט צריך?"
כיצד פועל למעשה מחזור הבחירה-ו-המקום
A בחר-ו-הצב מחזורנראה פשוט מבחוץ, אבל כל שלב תלוי ברמה אחרת של ודאות המוצר, חישה, בקרה מכנית וסנכרון.
שקול כיס גמיש שעובר דרך קו אריזה. על הרובוט לדעת תחילה היכן הנרתיק, לקבוע כיצד הוא מכוון, לבחור נקודת אחיזה שמישה, לאבטח אותו, להזיז אותו מבלי לאבד שליטה, ולבסוף למקם אותו בתוך הסובלנות הנדרשת בתהליך במורד הזרם.
|
שָׁלָב |
כותרת השלב |
משימת ליבה |
פֶּתֶק |
|
שלב 1 |
אתר את המוצר |
קבע היכן מופיעים מוצרי יעד לקטיף |
אל תסתמך אך ורק על מהירות הרובוט; חיזוי הזנת המוצר הוא צוואר הבקבוק העיקרי. |
|
שלב 2 |
חשב כיוון ונקודת אחיזה |
המר את נתוני זיהוי הראייה לתנוחת בחירה אפשרית |
זיהוי אובייקט ≠ נקודת בחירה שמישה; המערכת זקוקה לחישוב נקודות-מכני-מודע. |
|
שלב 3 |
לִבחוֹר |
הרובוט נוסע לתנוחה מחושבת, יוצר קשר עם חלק העבודה, מפעיל את התפסן, מוודא אחיזה לפני היציאה |
הפעלת גריפ לא שווה בחירה מוצלחת. תנועת העברה תתחיל רק לאחר אישור אחיזה מהימן. |
|
שלב 4 |
הזז ועקוב |
בצע מסלול העברה, טפל במטרות נעות דינמיות |
מחזור-העולם האמיתי המלא מכסה זמן השהיית זיהוי, התקרבות, האצה-האטה, אחיזה, מעקב, שינוי כיוון, מהלכי שחרור, יציאות, שחרור ונסיעה חזרה. |
|
שלב 5 |
מקום ואמת |
שלח את המוצר למורד הזרם-תנוחה וכיוון מקובלים, שחרר את החלק, הפעל אימות |
המיקום מסתיים רק לאחר אימות מוצלח, לא עם שחרור האוחז. |
השלםמחזור הבחירה והמקוםלכן ניתן לראות כ:
אתר ← חשב תנוחה ← גישה ← אחיזה ← אשר בחירה ← הזז/עקוב ← מקום ← אימות
איזה סוג רובוט כדאי לבחור?
אין רובוט הטוב ביותר עבורבחר-ו-אוטומציה. הארכיטקטורה הנכונה תלויה באופן שבו היישום מאזן בין מהירות, עומס, טווח הגעה, כיוון, טביעת רגל וגמישות. רובוט המותאם לטיפול מהיר במיוחד במוצרים קלים עשוי להיות בחירה גרועה למשימה הדורשת סיבוב חלק מורכב. באופן דומה, יישום עם תנועה ליניארית פשוטה עשוי שלא להזדקק לגמישות של זרוע של שישה-צירים.
השאלה השימושית היא אפוא לא "איזה רובוט הכי טוב?" אֲבָל"איזו ארכיטקטורת רובוט תואמת את האילוצים של מחזור הבחירה-ו-המקום הזה?"
רובוט דלתא
A רובוט בחר ומקום דלתאמתאים מאוד כאשר קצב האיסוף חשוב יותר מאשר קיבולת מטען או גמישות כיוון. מבנה הזרוע המקבילה הקלה- שלו מתוכננת לתנועה חוזרת ומהירה מאוד, בדרך כלל ממיקום מעל המסוע. זה הופך את רובוטי הדלתא למתאימים במיוחד לאריזה, טיפול במזון, מיון ויישומים אחרים שבהם יש לזהות ולהעביר מוצרים קלים רבים במהירות גבוהה.
שקול מוצרים עטופים בנפרד המגיעים ברציפות על מסוע. מערכת ראייה מזהה כל מוצר, מעקב מסוע מעדכן את מיקומו, ורובוט הדלתא מעביר במהירות פריטים מקובלים למגשים או לאריזות מבלי לעצור את הקו. זהו סוג המשימה שבה מהירות הארכיטקטורה יכולה לספק יתרון אמיתי.
רובוט SCARA
A רובוט בחירה ומקום SCARAלעתים קרובות עדיף כאשר היישום דורש תנועה מהירה וניתנת לחזור על פני סביבת עבודה אופקית קומפקטית ללא חופש ההתמצאות המלא של רובוט שישה-צירים. זה יעיל במיוחד עבור משימות הרכבה, הכנסת, העברת רכיבים ו-טעינת מכונה שבהן רוב התנועה מתרחשת במישור האופקי עם תנועה אנכית מבוקרת בנקודת הבחירה או המיקום.
לדוגמה, תא הרכבת חלקים קטן- עשוי לבחור רכיבים אלקטרוניים או מכניים ממגשים ולהציב אותם במיקומים קבועים במכלול. הרובוט יכול לנוע במהירות בין עמדות תוך שהוא תופס שטח רצפה קטן יחסית סביב התהליך.
רובוט מפרקי 6 צירים
A רובוט בחירה והצבה בעל 6 צירים, או רובוט מפרקי, שימושי ביותר כאשר היישום דורש חופש משמעותי הן במיקום והן בכיוון. שישה צירים שנשלטים באופן עצמאי מאפשרים לרובוט להתקרב למוצרים מכיוונים שונים, לסובב אותם במהלך ההעברה, להגיע מסביב לציוד ולהציב אותם במנחים שעלולים להיות קשים עבור ארכיטקטורות פשוטות יותר. לכן זה נפוץ בטיפול במכונה, משימות טיפול מעורבות, הרכבה מורכבת ותאים שבהם רובוט אחד מבצע מספר פעולות שונות.
ארכיטקטורת שישה-צירים היא ההגיונית ביותר כאשר התמצאות וגמישות הגישה הן דרישות תהליך אמיתיות, לא רק מפרטים רצויים על הנייר.
רובוט שיתופי
A רובוט בחירה ומקום שיתופי, או cobot, יכולים להיות הגיוניים כאשר גמישות, פריסה מחדש קלה יותר, אינטראקציה אנושית, או ייצור תמהיל -נמוך/גבוה- חשובים יותר מאשר השגת קצב האיסוף הגבוה ביותר האפשרי.
לדוגמה, יצרן המייצר גרסאות מוצר תכופות עשוי להשתמש בקובוט כדי להעביר חלקים בין מתקנים או לסייע למפעיל בטיפול חוזר. ייתכן שיהיה קל יותר להגדיר מחדש את התא מאשר מערכת אוטומציה-באופטימיזציה גבוהה, מה שהופך את הארכיטקטורה לאטרקטיבית שבה דרישות הייצור משתנות באופן קבוע.
טבלת השוואת סוגי רובוט
|
סוג רובוט |
מְהִירוּת |
מטען |
לְהַגִיעַ |
גמישות התמצאות |
עָקֵב |
יישום אופייני |
|
דֶלתָא |
בחירה חוזרת ומהירה במיוחד |
המתאים ביותר למוצרים קלים יותר |
אזור עבודה מרוכז מתחת לרובוט |
מוגבל לבינוני, תלוי-תצורה |
התקנה עילית יכולה לשמר את שטח הקו |
איסוף חבילות מזון קלות משקל ממסוע נע לתוך מגשים |
|
SCARA |
תנועה מישורית מהירה |
מתאים בדרך כלל למשימות טיפול קטנות ובינוניות |
אזור עבודה אופקי קומפקטי |
טוב סביב הציר האנכי, מוגבל להתמצאות תלת מימדית מורכבת |
קוֹמפָּקטִי |
איסוף רכיבים קטנים ממגשים להרכבה או הכנסה |
|
6 צירים מפרקי |
שבילים מהירים אך מורכבים יכולים להפחית את קצב המחזור האפקטיבי |
זמין בטווח מטען רחב מאוד |
טווח תלת מימד גמיש סביב הרובוט |
מְעוּלֶה |
בסיס קטן, אך דורש אישור למעטפת עבודה תלת מימדית גדולה יותר |
בחירת רכיב, כיוון מחדש שלו, ואז טעינת אותו לתוך מתקן מכונה |
|
שיתופי פעולה |
בדרך כלל נבחר עבור גמישות ולא תפוקה מקסימלית |
בדרך כלל קל עד בינוני, תלוי בדגם- |
טווח הגעה מפרקי גמיש |
גָבוֹהַ |
לעתים קרובות קומפקטי וקל לפריסה מחדש |
העברת חלקים במיקס-במרחב עבודה משותף עם מפעילים |
שלוש הפשרות-הכי חשובות בדרך כלל.
רֵאשִׁית,מהירות וגמישות מושכים את העיצוב לכיוונים שונים. רובוט דלתא יכול להצטיין באלפי תנועות שחוזרות על עצמן, בעוד שרובוט שישה-צירים מקריב פשטות מסוימת כדי להשיג חופש גדול בהרבה על פני גישה והתמצאות. תשלום עבור גמישות שהאפליקציה אף פעם לא משתמשת בה משפר את התא לעתים רחוקות.
שְׁנִיָה,מעטפת העבודה חשובה יותר מטווח נומינלי. רובוט עשוי להגיע טכנית לשתי נקודות נדרשות אך עדיין לא יוכל לנוע ביניהן עם כיוון הכלי הנדרש או מבלי להפריע למסועים, שמירה, מתקנים או מכונות אחרות.
שלישית, בחירת הרובוט צריכה להתבסס עלמחזור שלם ולא גיליון מפרט הרובוט. הצגת מוצר, זמן אחיזה, חישה, מסלול, מעקב מסוע, סובלנות למיקום, אימות וסנכרון במורד הזרם יכולים כולם לקבוע את התפוקה בפועל.
לכן הארכיטקטורה הטובה ביותר היא זו שמבצעת את המחזור הנדרש עם שוליים מספיקים-מבלי להוסיף מהירות, טווח הגעה, ניסוח או מורכבות שהתהליך אינו זקוק להם.
מסקנה: בחירה נכונה-ו-מקום רובוט מתחילה באפליקציה
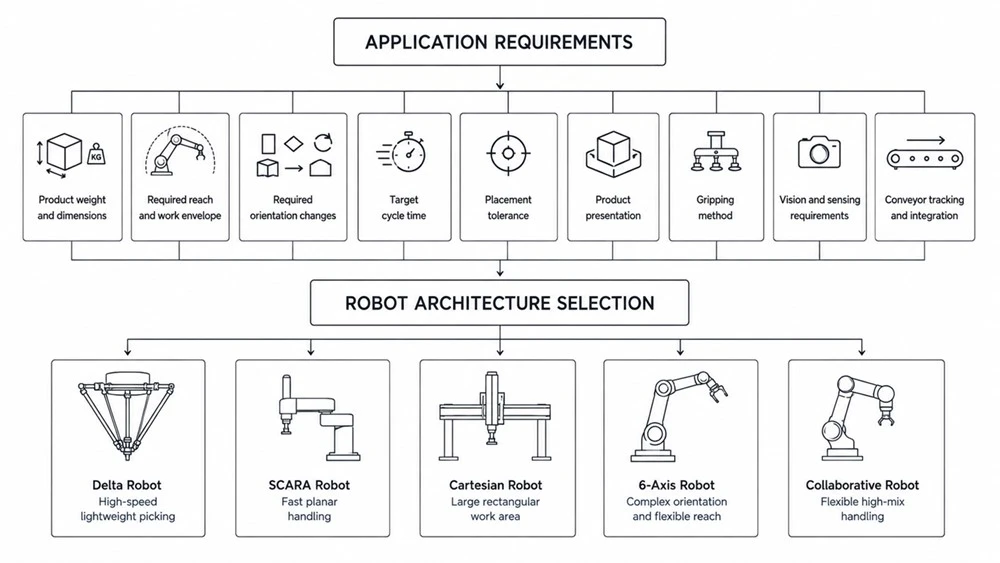
A בחר-ו-מקם רובוטעשוי לבצע משימה פשוטה-להזיז אובייקט ממיקום אחד לאחר-אבל מערכת בחירה-ו-אמינה תלויה בהרבה יותר מאשר בזרוע הרובוט עצמה. אחיזה, חישה, הצגת המוצר, תכנון תנועה, בטיחות ואינטגרציה משפיעים על האם התא השלם יכול להשיג את המחזור הנדרש באופן עקבי. לכן בחירת רובוט צריכה להתחיל עם היישום ולא עם דגם רובוט מסוים. הגדר את משקל המוצר והגיאומטריה, טווח ההגעה והכיוון הנדרשים, זמן מחזור היעד, סובלנות המיקום, הצגת המוצר, שיטת האחיזה ודרישות החישה לפני השוואת ארכיטקטורות רובוטים.
רובוטי דלתא הם לרוב בחירה חזקה לטיפול מהיר מאוד במוצרים קלים, בעוד רובוטים של SCARA מתאימים למשימות הרכבה והעברה מישוריות קומפקטיות. רובוטים קרטזיניים יכולים לספק כיסוי יעיל על פני שטחי עבודה מלבניים גדולים, ושישה רובוטים בצירים מציעים חופש גדול יותר כאשר נדרשים מיקום והתמצאות מורכבים. רובוטים שיתופיים עשויים להתאים כאשר גמישות, פריסה מחדש או אינטראקציה עם אנשים חשובים יותר מתפוקה מקסימלית.
ההחלטה הסופית צריכה להתבסס על הביצועים של מחזור הבחירה-ו-המקום המלא-לא על מטען, טווח הגעה או מהירות רובוט מקסימלית בבידוד. מערכת -מותאמת היטב היא מערכת שיכולה לבחור שוב ושוב, להזיז, למקם ולאמת את המוצר האמיתי בתנאי ייצור בפועל עם מרווח ביצועים מספיק.
מוכן ליישם בחירה ומקום רובוטית?
בין אם אתה משדרג את האוטומציה של קצה הקו או מחפש ספק רובוט אמין-ו-, צור קשר עם RBTIC לקבלת פתרונות בחירה ומקום מותאמים אישית בחינם ועיצובי פריסה, או כדי להזמין סיור במפעל.


