


מהו רובוט קצה אפקטור?
A אפקטור קצה רובוטהוא ההתקן המותקן בקצה זרוע רובוט שמקיים אינטראקציה ישירה עם חומר עבודה, כלי או תהליך. הוא מחובר בדרך כלל לפרק כף היד של הרובוט, שם הוא מבצע את המשימה הפיזית שהרובוט נועד להפוך אותו לאוטומטי. דרך שימושית להבין את הקשר היא פשוטה:הרובוט מספק תנועה; גורם הקצה מבצע את המשימה.
זרוע הרובוט ממקמת ומניעה את כלי העבודה בחלל, בעוד שמפעיל הקצה מבצע את הפעולה בפועל. בהתאם ליישום, פעולה זו עשויה לכלול:
אוחז או מחזיק חלק
הזזה או העברה של חפץ
הַלחָמָה
מחלק דבק, איטום או חומר אחר
הברגה או הידוק
בדיקת חלק או משטח
זו הסיבה שאפקטור קצה לא צריך להיות מובן רק כמכשיר לאיסוף חפצים. אחיזה היא פונקציה נפוצה אחת, אבל אפקטי קצה של רובוטים יכולים לתמוך בפעולות-טיפול בחומר וגם בתהליכי ייצור.
לפיכך, ברמה גבוהה, ניתן לראות את משפיעני הקצה בשתי קבוצות רחבות:כלי טיפול, אשר מתפעלים חלקים או מוצרים, וכלי תהליך, המבצעים פעולה כגון ריתוך, ניפוק, הידוק או בדיקה.
תנאי קצה-נפוצים
| מוּנָח | מַשְׁמָעוּת |
| סוֹף | כל מכשיר המותקן בקצה זרוע רובוט לביצוע או ישירות |
| מַפעִיל | תמכו במשימה |
| תפסן | סוג של אפקטור קצה שתוכנן במיוחד כדי לתפוס, להחזיק או להזיז חפצים |
| EOAT | קיצור של End-of-Arm Tooling, מונח תעשייתי נפוץ לכלי עבודה וציוד קשור המותקן בקצה זרוע רובוט |
במאמר זה,גורם קצהנעשה שימוש נרחב כדי לכלול גם כלי אחיזה וגם כלי עבודה.
End Effector נגד Gripper
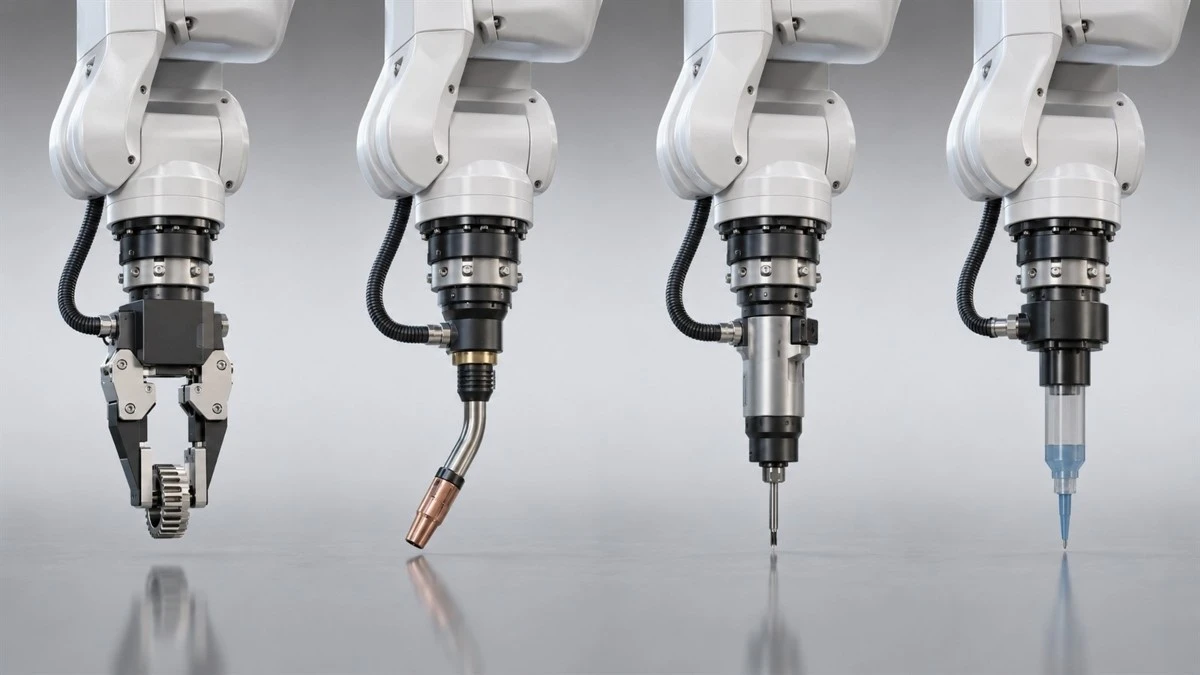
כאשר משווים בין אאפקטור קצה לעומת תפסן, ההבדל העיקרי הוא היקף. תפסן הוא סוג אחד של אפקטור קצה, בעוד שהמונח אפקטור קצה מכסה מגוון רחב הרבה יותר של כלי עבודה רובוטיים.
תפסים נועדו בעיקר לאחוז, להחזיק, למקם או להזיז חפצים. לדוגמה, רובוט עשוי להשתמש בתפסן כדי לאסוף רכיב ממסוע, להחזיק אותו במהלך ההרכבה או להעביר אותו בין מכונות.
מפעילי קצה אחרים מבצעים משימות שאינן כוללות אחיזה כלל. לפיד ריתוך יכול להיות גורם קצה רובוט. כך גם ראש מחלק, כלי חיתוך, מברג, חיישן בדיקה או מכשיר ספציפי אחר למשימה-.
ניתן לסכם את הקשר בצורה ברורה:
כל האוחזים הם מפעילי קצה, אבל לא כל מפעילי הקצה הם תפסנים.הבחנה זו שימושית גם בעת הערכת ספקים. בהתאם ליצרן או לקטגוריית המוצר, ציוד דומה עשוי להיות מתואר כ-תפסן, גורם קצה, EOAT, אוכלי עבודה רובוטיים. הטרמינולוגיה לא תמיד נמצאת בשימוש עקבי בדפי המוצר, ולכן הקונים צריכים להתמקד בתפקוד ובתצורה של הציוד ולא בתווית בלבד. גריפרס הם קטגוריה אחת של גורם קצה.EOATהוא מונח נוסף שקוראים יתקלו בו לעתים קרובות בעת מחקר כלי עבודה רובוטיים.
הסבר על הטרמינולוגיה של EOAT
EOAT פירושו סוף-של-כלי זרוע.ברובוטיקה תעשייתית, המונח משמש לעתים קרובות באותה צורה כמו אפקטור קצה רובוט, במיוחד כאשר מתייחסים לציוד המותקן על פרק כף היד של הרובוט לביצוע משימת ייצור.
המונחים חופפים במידה רבה בפועל, ולכן אין להתייחס אליהם כאל מושגים נפרדים לחלוטין. אוּלָם,EOATיכול לפעמים לתאר מכלול כלי עבודה רחב יותר מאשר מכשיר בודד אחד.
לדוגמה, מכלול רובוט EOAT שלם עשוי לכלול:
תפסן או כלי תהליך
סוגרי הרכבה
חיישנים
מחליפי כלים
התקני תאימות
חיבורים פנאומטיים, חשמליים או אחרים

בהקשר זה, התפסן עצמו עשוי להיות גורם הקצה העיקרי, בעוד חבילת EOAT השלמה כוללת את הרכיבים התומכים הנדרשים להרכבה, שליטה ותפעול שלו. הבנת הטרמינולוגיה הזו מקלה על השוואת כלי עבודה רובוטיים בין ספקים ויישומים מבלי לבלבל מכשיר אחיזה ספציפי עם הקטגוריה הרחבה יותר של ציוד קצה-של-זרוע.
למרות שהתפסנים הם האפקטורים המוכרים ביותר, הם רק קטגוריה אחת. ברגע שהטרמינולוגיה ברורה, השאלה הבאה היא אילו סוגי אפקטורי קצה זמינים.
לא בטוח איזו קטגוריית EOAT מתאימה ליישום הרובוט שלך? אנא צור קשר עם מהנדסי האוטומציה שלנו כדי לקבל פתרון המותאם במיוחד לזרימת העבודה שלך.
סוגי אפקטורי קצה רובוטים
העיקריתסוגים של אפקטורי קצה רובוטיםניתן לחלק לשתי קבוצות רחבות:אחיזה וטיפול באפקטורי קצה, אשר מחזיקים או מזיזים חלקי עבודה, ואפקטי קצה של תהליך, המבצעים פעולות ייצור ישירות.
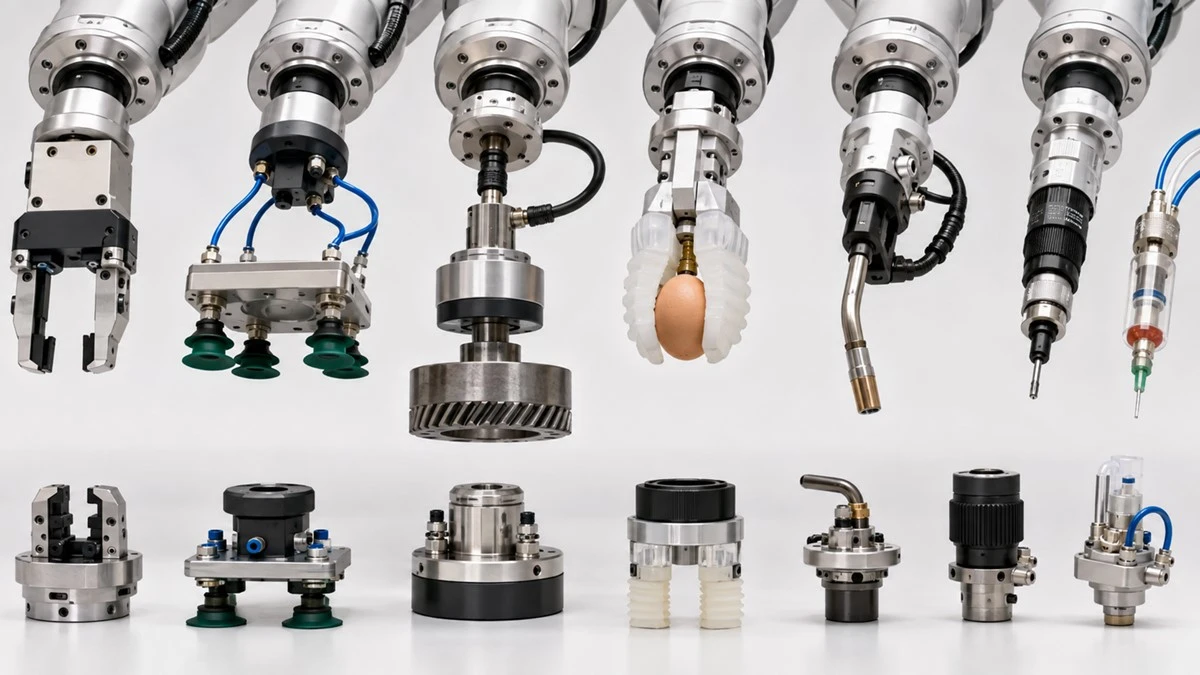
הקטגוריה הנכונה תלויה פחות בשמו של הכלי ויותר באינטראקציה שלו עם חומר העבודה או התהליך. לכן השוואה שימושית שוקלת כיצד כל אפקטור קצה עובד, לאילו סוגי חלקים הוא מתאים, היכן הוא מתפקד היטב, ואילו מגבלות יש לקחת בחשבון.
תפסנים מכניים
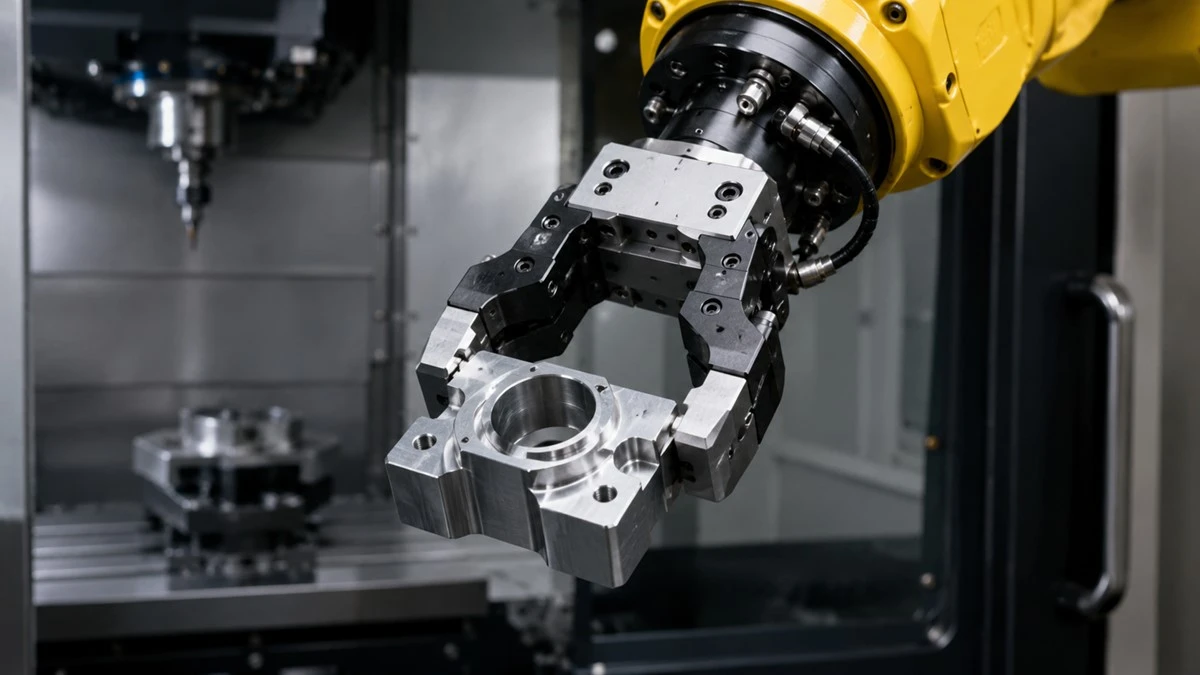
A תפס רובוט מכנימשתמש באצבעות או בלסתות כדי ליצור מגע פיזי ולאבטח חומר עבודה. שני-עיצובי לסת נפוצים לטיפול כללי, בעוד ששלוש-תצורות לסת עשויות להיות שימושיות למרכז חלקים גליליים או עגולים. ניתן גם להתאים את האצבעות כך שיתאימו לגיאומטריית רכיב ספציפי. אחיזה מכנית יעילה במיוחד עבור חלקים קשיחים בעלי ממדים צפויים ומשטחי אחיזה מוגדרים.
תפסים מכניים משמשים בדרך כלל עבור:
טיפול במכונה
טיפול ברכיבי רכב
העברה חלקית
הַרכָּבָה
טעינה ופריקה של מתקן
היכן שאצבעות מכניות זקוקות למשטח אחיזה מוגדר, מערכות ואקום יכולות לרוב להתמודד עם משטחים רחבים מבלי לסגור את החלק.
תפסי ואקום
A תפסן ואקוםמחזיק חומר עבודה על ידי יצירת הפרש לחצים בין כוס יניקה או אלמנט ואקום לבין משטח החלק. במקום לסגור אצבעות סביב האובייקט, המערכת יוצרת שאיבה בנקודת מגע אחת או יותר. גישה זו פועלת בצורה הטובה ביותר על משטחים שטוחים או חלקים יחסית שיכולים ליצור איטום שמיש. דוגמאות נפוצות כוללות חומרי יריעות, קרטונים, זכוכית, לוחות, מוצרים ארוזים ורכיבים אלקטרוניים נבחרים כגון מסכים או לוחות כאשר המשטח ועיצוב הכלים מתאימים.
תפסי ואקום משמשים לעתים קרובות עבור:
טיפול בקרטון ואריזה
העברת גיליון-מתכת
טיפול בזכוכית ובפאנלים
משטחים
בחירת מוצר שטוח-ו-מקום
עבור חלקי עבודה פרומגנטיים, אחיזה מגנטית יכולה להסיר את הצורך בלסתות או במשטח יניקה אטום.

תפסים מגנטיים

A תפס רובוט מגנטימשתמש בכוח מגנטי כדי להחזיק חומר עבודה תואם. בהתאם לעיצוב, כוח האחיזה עשוי להגיע מאלקטרומגנט, ממגנט קבוע עם מיתוג, או מנגנון אחיזה מגנטי אחר. ההסמכה החשובה היא תאימות החומר. אחיזה מגנטית אינה מתאימה לכל חלקי המתכת; זה רלוונטי בעיקר לחומרים פרומגנטיים, כגון חלקי עבודה רבים מפלדה.
תפסנים מגנטיים משמשים בדרך כלל עבור:
טיפול ביריעות פלדה
פעולות הטבעה
העברה ריקה מתכת
טעינת מכונה
ייצור ועיתונות-אוטומציה של קו
תפסים מגנטיים מתאימים לחלקים פרומגנטיים קשיחים; מוצרים שבירים או ניתנים לעיוות זקוקים לרוב לגישה תואמת יותר.
תפסנים רכים
A תפס רובוט רךמשתמש באצבעות תואמות, בחומרים גמישים או במבני אחיזה ניתנים לעיוות כדי להתאימו סביב חומר עבודה במקום ליצור איתו קשר רק בנקודות נוקשות ומוגדרות מראש. זה הופך את האחיזה הרכה לשימושית במיוחד עבור מוצרים שבירים, לא סדירים או מעוותים בקלות. דוגמאות אופייניות כוללות פירות, מוצרי מאפה, מוצרי מזון עדינים, מוצרי צריכה לא סדירים ורכיבים שבירים מסוימים.
תפסנים רכים משמשים לעתים קרובות עבור:
טיפול במזון ותוצרת
אוטומציה של מאפייה
מיון מוצרים שביר
לא סדיר-בחירת אובייקט-ו-מקום
יישומים שבהם יש למזער נזקי פני השטח.

כלי תהליך
אפקטורי קצה תהליך הם כלים שמורכבים על הרובוט לביצוע פעולה במקום לאחיזה ולשנע חומר עבודה. ביישומים אלה, הרובוט מספק את נתיב התנועה המבוקרת בזמן שהכלים מבצעים את תהליך הייצור.
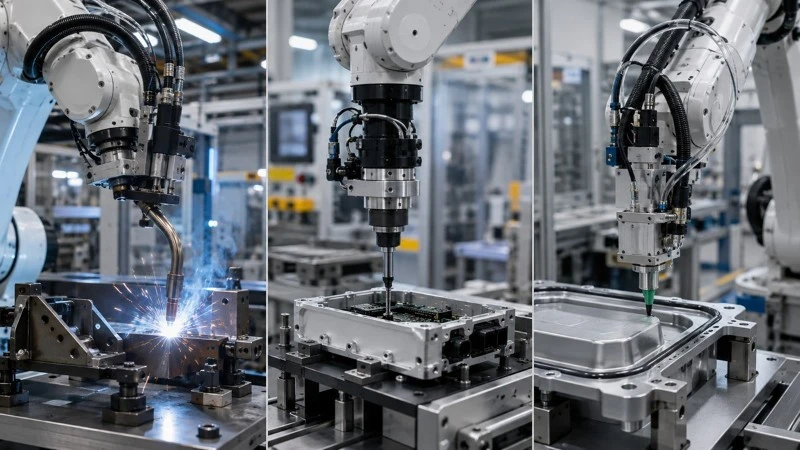
כלי ריתוך
לפיד ריתוך יכול לתפקד כגורם קצה רובוט כאשר הוא מותקן על פרק כף היד של הרובוט ומזז לאורך נתיב ריתוך מתוכנת. ריתוך רובוטי נמצא בשימוש נרחב כאשר מיקום הלפיד שניתן לחזור עליו, מהירות הנסיעה והכיוון חשובים, במיוחד בייצור רכב וייצור מתכת כללי.
כלי הברגה
יחידת הברגה אוטומטית היא כלי תהליך רובוטי נפוץ נוסף. הרובוט ממקם את המברג בנקודת ההידוק, בעוד שאפקט הקצה מבצע את פעולת הכנסת והידוק הבורג. מערכות אלו מתאימות היטב להרכבה חוזרת שבה יש לשלוט על מיקום ההידוק והמומנט. יישומים יכולים לכלול אלקטרוניקה, ייצור מכשירי חשמל, תת-מכלולים לרכב והרכבת מוצרים כללית.
כלים לחלוקה
גורם קצה מפיץ מורח כמות מבוקרת של חומר כגון דבק, איטום, גריז, חומר סיכה או נוזל תהליך אחר. הרובוט שולט בנתיב ההפצה בעוד שהכלים מסדירים את אספקת החומר. זה הופך את ההפצה הרובוטית לשימושית עבור יישומים הדורשים מיקום חרוזים שניתן לחזור עליהם, נפח עקבי או כיסוי מבוקר על פני נתיבים מורכבים.
לגבי ריתוך, הברגה וניפוק, נקודת המפתח היא זהה:כלי תהליך נבחרים לפי דרישות הפעולה, לא סביב כוח אחיזה.משקל הכלי, ניתוב של כבלים וצינורות, בקרת תהליכים, דיוק, כלי עזר וגישה לתחזוקה יכולים כולם להפוך לגורמי עיצוב עיקריים.
אפקטי קצה שונים פותרים משימות שונות. אבל סוג -אפקט קצה לבדו אינו מספיק כדי לבצע בחירה; הבחירה הסופית תלויה בחומר העבודה ובדרישות הייצור הספציפיות.
כיצד לבחור את אפקטור הקצה הנכון
כאשר שוקליםאיך לבחור אפקטור קצה רובוט, שאלת ההתחלה השגויה היא לעתים קרובות: איזה תפסן הוא הטוב ביותר?
אין תפסן או EOAT הטובים ביותר. הגישה הטובה יותר היא להתחיל עם האפליקציה ולצמצם את האפשרויות ברצף קבוע:
להבין את חומר העבודה
אשר שהרובוט יכול לשאת את מערכת הכלים השלמה
להגדיר את ביצועי הייצור הנדרשים
לבדוק את סביבת ההפעלה.
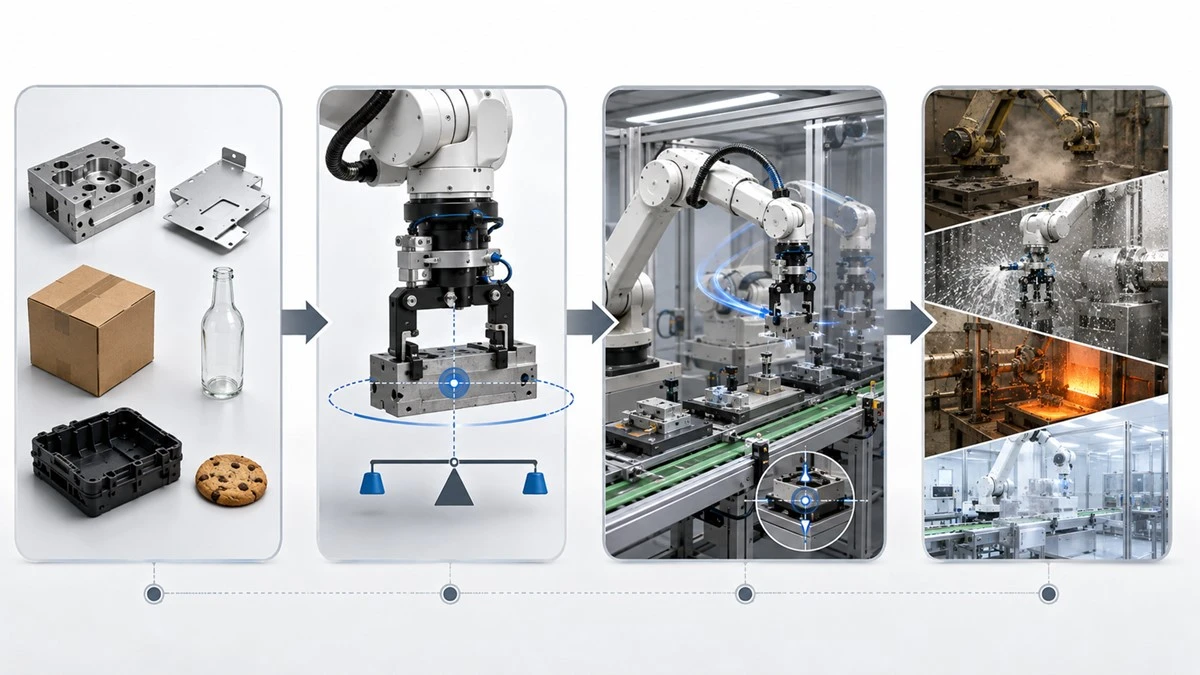
הסדר הזה חשוב. תפס עשוי להיראות מתאים בהתבסס על מפרטי הקטלוג שלו, אך עדיין נכשל מכיוון שמשטח החלק דולף ואקום, מרכז הכובד של כלי העבודה חורג מגבולות שורש כף היד של הרובוט, או שלא ניתן להשיג את זמן המחזור הנדרש לאחר כלולים עיכובים באחיזה ושחרור.
מעשיתבחירת EOATלכן התהליך מתחיל עם החלק ופועל כלפי חוץ לרובוט ומערכת הייצור.
נתח את חומר העבודה שלך
חומר העבודה הוא בדרך כלל המסנן הראשון בבחירת אפקטור הקצה. המשקל, הממדים, הצורה, החומר, מצב פני השטח והשונות שלו קובעים אילו עקרונות אחיזה הם מציאותיים לפני שמפרטי הרובוט בכלל נחשבים.
מִשׁקָל
משקל חלק קובע את כוח האחיזה המינימלי שגורם הקצה חייב ליצור, אבל המשקל הסטטי המודפס על ציור הוא רק נקודת ההתחלה.
הכלי חייב להחזיק את החלק בזמן שהרובוט מאיץ, מאט, משנה כיוון ואולי מסובב את העומס. כוחות דינמיים אלה יכולים להיות גבוהים מהכוח הנדרש פשוט כדי להחזיק את אותו חלק נייח.
החישוב חייב לשקף גם את אופן פעולת התהליך בפועל. אם הרובוט בוחר ארבעה מוצרים בבת אחת, העומס הרלוונטי של חלקי העבודה הוא העומס המשולב של כל ארבעת המוצרים, לא המשקל של יחידה אחת.
לכן עיצוב מתאים לוקח בחשבון:
משקל חלק סטטי;
האצה והאטה;
התמצאות במהלך תנועה;
מקדם הבטיחות הנדרש;
מספר החלקים שטופלו בכל בחירה.
ככל שמסת היצירה והטעינה הדינמית גדלים, היישום עשוי לדרוש כוח אחיזה מכני גדול יותר, שטח גדול יותר של כוס ואקום, יכולת אחיזה מגנטית חזקה יותר או אסטרטגיית טיפול שונה לחלוטין.
גוֹדֶל
ממדי חלקי העבודה משפיעים הרבה יותר מאשר האם התפסן יכול להגיע פיזית סביב החלק.
רכיב גדול יותר עשוי לדרוש טווח אחיזה רחב יותר, אצבעות ארוכות יותר, יותר כוסות יניקה או מסגרת כלי עבודה גדולה יותר. כל אחד מהשינויים הללו מגדיל את הגודל ולעתים קרובות את המסה של ה-EOAT.
זה יכול ליצור אילוצים משניים. מסגרת ואקום רחבה עלולה להפריע לאביזרים הסמוכים. אצבעות ארוכות יכולות להגביר את עומסי הכיפוף. תפס גדול עשוי להקטין את טווח ההגעה השימושי של הרובוט מכיוון שהכלים מתנגשים בדלתות המכונה, במגנים או בציוד שמסביב לפני ששורש כף היד של הרובוט מגיע למצב המתוכנת.
לכן הגודל משפיע על:
תוחלת אחיזה;
אורך האצבע;
מרווח -כוס יניקה;
טביעת רגל של כלי עבודה;
רובוט להגיע;
הפרעות וסכנת התנגשות.
תפס שיכול להחזיק את החלק באופן טכני אינו מתאים בהכרח אם הגיאומטריה שלו מונעת מהרובוט לגשת למיקום הבחירה או המקום הנדרש.
צוּרָה
לעתים קרובות הצורה קובעת איזה עיקרון אחיזה הוא מעשי.
משטח רחב ושטוח יחסית עשוי לספק שטח מגע מספיק לאחיזה בוואקום. רכיב קשיח עם קצוות מוגדרים או תכונות חיצוניות שניתנות לחזרה עשוי להתאים לאצבעות מכניות. חלקים גליליים עשויים להיות קל יותר למרכז עם לסתות מעוצבות סביב הקוטר שלהן. מוצרים לא סדירים ועדינים עשויים להפיק תועלת מגישה תואמת או רכה.
הקשר אינו מוחלט, אבל הצורה יכולה לצמצם במהירות את החיפוש:
משטחים שטוחים או רחבים: אחיזה בוואקום עשויה להיות מעשית;
קצוות מוגדרים או תכונות אחיזה: אחיזה מכנית עשויה לספק שליטה טובה יותר;
חלקים קשיחים גליליים: לסתות מכניות יכולות לרוב לספק ריכוך חוזר;
מוצרים לא סדירים או ניתנים לעיוות: אחיזה רכה או מסתגלת עשויה להפחית לחץ מקומי;
חלקים פרומגנטיים שטוחים: אחיזה מגנטית עשויה להיות אופציה.
חלקי עבודה אסימטריים ראויים לתשומת לב נוספת מכיוון שמרכז המסה שלהם עשוי שלא ליישר קו עם נקודת האחיזה. תפסן יכול להחזיק את החלק בצורה מאובטחת ועדיין ליצור עומס לא יציב או לא חיובי על פרק כף היד של הרובוט.
חומר ומצב פני השטח
החומר משפיע על האופן שבו גורם הקצה יכול ליצור ולשמור על כוח אחיזה.
פלדה עשויה לאפשר אחיזה מגנטית, אך רק כאשר החומר פרומגנטי מספיק ותנאי המגע תומכים בכוח האחיזה הנדרש. לא ניתן לטפל בפלסטיק באותו אופן, אך פני השטח שלו עשויים לעבוד היטב עם אחיזה מכנית או ואקום בהתאם לקשיחות ולגימור.
זכוכית לרוב מספקת משטח אטימה טוב ליניקה, אך שיטת האחיזה חייבת להימנע משריטות, מתח מרוכז או שבירה. קרטון יכול להיראות מתאים לוואקום מכיוון שיש לו משטח שטוח רחב, אך קרטון נקבובי עלול לדלוף מספיק אוויר כדי להפוך את איכות האיטום וזרימת הוואקום חשובים יותר ממשקל חלק.
אוכל מציג קבוצה נוספת של שיקולים. דרישות חיכוך, עיוות, רגישות פני השטח, היגיינה וניקיון יכולים להשפיע על האם אצבעות נוקשות, אלמנטים ואקום או מבני אחיזה רכים מתאימים.
השפעות טיפוסיות-לחומר כוללות:
פְּלָדָה:תאימות מגנטית, מצב פני השטח וסיכון סימון;
פּלָסטִי:חיכוך, קשיחות, דפורמציה והגנה על פני השטח הקוסמטית;
זְכוּכִית:פוטנציאל איטום, שבריריות ונזק פני השטח;
קַרטוֹן:נקבוביות, דליפה ונוקשות מבנית;
מָזוֹן:היגיינה, דפורמציה, חבלות וסיכון לזיהום;
חומרים נקבוביים:דליפת ואקום וקשיי איטום.
דוגמה שימושית היא קרטון קרטון גדול. הוא עשוי להיות קל יחסית, כך שהמשקל לבדו מצביע על בחירה קלה. אבל אם הלוח נקבובי או שהמשטח אינו אחיד, דליפת ואקום עלולה להפוך לבעיית העיצוב הדומיננטית.

שקול רובוט מטען
לא ניתן להתייחס לבחירת מטען רובוט ובחירת אפקט קצה כהחלטות נפרדות.
הרובוט אינו נושא רק את המוצר. הוא נושא את העומס המלא המחובר לפרק כף היד, שעשוי לכלול:
התפסן או כלי התהליך;
לוחות הרכבה ומתאמים;
חיישנים;
מחליפי כלים;
שסתומים או חומרה עזר;
כבלים או צינורות שבהם המסה שלהם משפיעה על המכלול הנעים;
חומר העבודה עצמו.
שגיאת בחירה נפוצה היא להשוות רק את משקל חלק העבודה עם המטען המדורג של הרובוט.

הערכת דרישות ביצועים
ברגע שהיישום אפשרי מבחינה מכנית, השאלה הבאה היא האם האפקטור הקצה יכול לעמוד בביצועי הייצור הנדרשים.
מהירות, דיוק וזמן מחזור קשורים, אך אין להתייחס אליהם כמפרטים הניתנים להחלפה.
מְהִירוּת
מהירות ההשפעה-של הסיום היא יותר מזמן הפתיחה או הסגירה המוצגים בגליון נתונים של תפסן.
בחירה מלאה יכולה לכלול:
התקרבות לחומר העבודה;
פתיחה או מיקום של הכלי;
ביסוס האחיזה;
אישור שהחלק מאובטח;
מאיץ הרחק;
מעבר ליעד;
שחרור החלק;
מאשר שחרור.
טכנולוגיות אחיזה שונות מציגות עיכובים שונים. מערכת ואקום עשויה להזדקק לזמן כדי ליצור מספיק ואקום. תפס מכני חייב להיפתח ולסגור. אסטרטגיית חישה עשויה לדרוש אישור לפני שהתנועה יכולה להמשיך.
מסת הכלים משפיעה גם על המהירות בעקיפין. EOAT כבד יותר יכול להגביל באיזו אגרסיביות הרובוט מאיץ, כך שהתקנת מפעיל מהיר יותר לא בהכרח הופכת את התא כולו למהיר יותר.
דִיוּק
יש להגדיר את הדיוק הנדרש בהתאם למשימה.
ישנם כמה מושגים שונים המקובצים לעתים קרובות יחד תחת המילה דיוק:
חזרתיות מרתק;
יכולת חזרה של מיקום החלק בתוך התפסן;
מיקום רובוט;
דיוק תהליך סופי.
יישום לקטיף-פח עשוי לסבול וריאציות מסוימות באופן שבו חלק יושב באוחז, אם הפעולה הבאה יכולה לפצות על כך. הרכבה מדויקת עשויה לדרוש את מיקום היצירה באופן מכני בתוך ה-EOAT עם יכולת חזרה הדוקה הרבה יותר.
באופן דומה, תפס גמיש עשוי להסתגל היטב לשונות בצורת המוצר אך לספק מיקום חלק פחות קשיח מאשר מתקן מכני מותאם אישית.
שיטת האחיזה הנכונה תלויה אפוא במה שחייב להיות חוזר: פשוט להחזיק את המוצר, להציג אותו לתחנה הבאה או ביצוע תהליך דיוק- גבוה.
זמן מחזור
יש להעריך את זמן המחזור ברמת המערכת.
מחזור טיפול טיפוסי עשוי לכלול:
גישה → אחיזה → אישור אחיזה → תנועת רובוט → שחרור → אישור שחרור → חזרה
אופטימיזציה של חלק אחד בלבד מהרצף הזה יכולה לייצר שיפור קטן בתפוקה הכוללת.
תפסן עם זמן סגירה מהיר יותר עשוי לא להציע תועלת מחזור- משמעותית אם הרובוט עדיין צריך לחכות לאות אישור ואקום במקום אחר בתהליך. לעומת זאת, תפס גמיש יותר עשוי להיות בעל זמן הפעלה אינדיבידואלי איטי מעט יותר, אך להפחית את שינויי הכלים בין גרסאות המוצר, ולשפר את יעילות הייצור הכוללת.
זה מוביל לעיקרון בחירה חשוב:
תפסן מהיר יותר אינו יוצר אוטומטית מערכת רובוטית מהירה יותר.
המדד הרלוונטי הוא מחזור הייצור המלא.
באריזה-בנפח גבוה, למשל, להפחתת עיכובי איסוף ושחרור בשבריר מכל מחזור יכול להיות ערך משמעותי מכיוון שהמשימה חוזרת על עצמה אלפי פעמים. דיוק מיקום קיצוני עשוי להיות פחות חשוב.
בהרכבה מדויקת, סדר העדיפויות עשוי להתהפך. מחזור אחיזה מעט ארוך יותר יכול להיות מקובל אם הכלי מציב כל רכיב בכיוון שניתן לחזור עליו ומונע כשלים ביישור במורד הזרם.
גם אם יעמדו ביעדי הביצועים, הכלי עדיין חייב לשרוד ולעמוד בסביבת ההפעלה בפועל.
בדוק את סביבת ההפעלה
אפקטור קצה שמתפקד היטב במהלך בדיקת ספסל יכול עדיין להפוך לבלתי אמין כאשר הוא נחשף לתנאי ייצור אמיתיים. טמפרטורה, אבק, שטיפה, בקרות זיהום ודרישות חדר נקי יכולים לשנות הן את טכנולוגיית האחיזה והן את החומרים המשמשים ב-EOAT.
טֶמפֶּרָטוּרָה
טמפרטורות גבוהות ונמוכות יכולות לשנות את ההתנהגות של רכיבי EOAT רבים.
הטמפרטורה יכולה להשפיע על:
חותמות אלסטומר;
כוסות יניקה;
פלסטיק;
חומרי סיכה;
דבקים;
חיישנים;
רכיבים אלקטרוניים.
חומר כוס יניקה שמתפקד היטב בטמפרטורת החדר עלול להתקשות, להתרכך או לאבד את ביצועי האיטום מחוץ לטווח הטמפרטורות המיועד לו. באופן דומה, חומרי סיכה ואטמים במכשירים מכניים עשויים לדרוש מפרטים שונים עבור סביבות חמות או קרות.
לכן יש לבדוק את גבולות הטמפרטורה עבור מכלול הכלים המלא, לא רק עבור הרובוט.
אבק וזיהום
אבק, שבבים, אבקות ומזהמים אחרים יכולים ליצור מספר מצבי כשל שונים.
הם עלולים להפריע ל:
חיישני אופטיים או קרבה;
משטחי הזזה מכניים;
מסנני ואקום;
אטמי יניקה;
שסתומים ורכיבים פנאומטיים.
בסביבות עיבוד שבבי מתכת יכולים למנוע מגע תקין של התפסן או להיכנס למנגנונים נעים. ביישומי טיפול באריזה מאובקת או באבקה-, מסנני ואקום עשויים לדרוש בדיקה ותחזוקה תכופים יותר.
לכן, התכנון של EOAT צריך לשקול לא רק אם הוא יכול לפעול בסביבה, אלא גם כיצד זיהום משנה את מרווחי התחזוקה והאמינות-לטווח ארוך.
טבלת השוואת אפקטור קצה רובוט
הטבלה שלהלן מסכמת את קטגוריות הקצה-העיקריות של רובוטים ואת ההשפעות-החשובות ביותר במהלך הבחירה המוקדמת. הוא נועד ככלי סינון מהיר ולא תחליף לסקירה הנדסית ספציפית-ליישום.
| סוּג | הטוב ביותר עבור | יתרונות | מגבלות | יישומים אופייניים |
| תפסנים מכניים | חלקים קשיחים עם משטחי אחיזה מוגדרים | אחיזה מכנית חיובית; כוח אחיזה ניתן לשליטה; מיקום חלק טוב | עשוי לדרוש אצבעות מותאמות אישית; שינויים בגיאומטריה עשויים לדרוש עיבוד מחדש; כוח מופרז עלול לגרום נזק לחלקים | טיפול במכונה, הרכבה, חלקי רכב, העברת רכיבים |
| תפסי ואקום משטחים שטוחים או חלקים יחסית | משטחים שטוחים או חלקים יחסית | בחירה ושחרור מהירים; מגע משטח פשוט; פריסות מרובות-כוסות יכולות להתמודד עם חלקים גדולים | ירידה בביצועים על משטחים נקבוביים, מחוספסים או דולפים; דורש יצירת ואקום ותחזוקת איטום | קרטונים, יריעות, זכוכית, פנלים, פלטיזציה |
| תפסנים מגנטיים | חלקי עבודה פרומגנטיים עם משטחי מגע נגישים | כוח אחיזה חזק; אין צורך באיטום ואקום; צורך מינימלי לסגור את החלק | מוגבל לחומרים פרומגנטיים תואמים; שבבים או פסולת יכולים להשפיע על מגע; מגנטיות שיורית עשויה לדרוש התייחסות | יריעות פלדה, חלקים מוטבעים, חלקי מתכת, טעינת מכונה |
| תפסנים רכים | מוצרים שבירים, עיוותים או לא סדירים | קשר תואם; לחץ מקומי נמוך יותר; מסתגל לשונות צורה | מטען נמוך יותר בעיצובים רבים; בלאי והיגיינה עשויים לדרוש תשומת לב; מיקום יכול להיות פחות נוקשה | מזון, תוצרת, מוצרי מאפה, פריטים שבירים או לא סדירים |
| כלי תהליכים | יישומים שבהם הרובוט מבצע פעולת ייצור במקום טיפול בחלק | מאפשר ריתוך, הידוק, ניפוק או תהליכים דומים מבוקרים ישירות על פרק כף היד של הרובוט | הבחירה תלויה בדיוק התהליך, משקל הכלי, כלי עזר, ניתוב כבלים או צינור ובקרת תהליך | ריתוך, הברגה, ניפוק, איטום, אוטומציה של תהליכים |
טעויות נפוצות בעת בחירת EOAT
רַבִּיםטעויות בחירת EOATלא באים מבחירה בקטגוריית הטכנולוגיה הלא נכונה. הם נובעים מהערכת הכלי בצורה צרה מדי-בהתבוננות במחיר הרכישה, המטען הנומינלי או הגיאומטריה הנוכחית של החלק מבלי לשקול כיצד האפקטור הקצה ישפיע על המערכת הרובוטית השלמה לאורך זמן.
הדרך השימושית ביותר להעריך את הטעויות הללו היא לשאול שלוש שאלות: ממה מתעלמים? איזו תוצאה זה יוצר? מה צריך לבדוק במקום?
התעלמות מהמטען השלם
טעות נפוצה היא להשוות את המטען המדורג של הרובוט רק למשקל של חומר העבודה.
הרובוט חייב לשאת את העומס הנע במלואו, כולל אפקטור הקצה, מתאמים, חיישנים, מחליפי כלים, חומרה עזר והחלק עצמו. לכן כלי יכול להיראות מקובל בהתבסס על משקל חלק, תוך הפעלת עומס יתר על פרק כף היד.
ההשלכות עשויות לכלול:
האצה מותרת מופחתת;
תנועת רובוט איטית יותר;
עומס יתר או עומס -אזעקות ניטור;
מומנט מוגזם של פרק כף היד או אינרציה;
מרווח תפעולי מופחת;
לחץ מכני מוגבר וסיכון אמינות.
קל במיוחד לפספס את הבעיה עם מכלולי EOAT ארוכים או רחבים. מסגרת ואקום גדולה, למשל, אולי לא כבדה במיוחד, אבל מרכז הכובד המורחב שלה יכול ליצור רגע משמעותי בשורש כף היד.
בחירה על סמך מחיר רכישה בלבד
אפקט קצה-עלויות נמוכות יותר אינו יוצר בהכרח מערכת אוטומציה-נמוכה יותר.
מחיר הרכישה הוא רק חלק אחד מההחלטה הכלכלית. תפסן זול יותר עשוי לעלות יותר לאורך זמן אם הוא דורש מחזורי אחיזה ארוכים יותר, מאבד חלקים בתדירות גבוהה יותר, נשחק מהר או חייב להיות שונה ידנית בכל פעם שפורמט המוצר משתנה.
ההשלכות האפשריות כוללות:
מחזורי ייצור איטיים יותר;
יותר חלקים שנדחו או נפלו;
התערבויות תחזוקה תכופות;
שימוש מתכלה גבוה יותר;
החלפות ארוכות יותר;
מעורבות נוספת של המפעיל;
הפסקות ייצור לא מתוכננות.
לדוגמה, חיסכון בכסף על תפסן פחות מסתגל עשוי להיראות אטרקטיבי במהלך הרכישה הראשונית. אם הקו משתנה בין מספר גדלים של מוצרים מדי יום, לעומת זאת, חידוש ידני חוזר יכול להתייקר במהירות מההפרש המקורי.
שוכחים דרישות תחזוקה
אפקטורי קצה הם מכשירים עובדים, לא קבצים מצורפים סטטיים. רכיבים המתקשרים עם המוצר או מזיזים בכל מחזור יישחקו בסופו של דבר, יזוהמו או ידרשו התאמה.
דרישות התחזוקה משתנות בהתאם לטכנולוגיה. פריטי שירות טיפוסיים יכולים לכלול:
החלפת כוס יניקה;
מסנני ואקום;
חותמות וטבעות O-;
אצבעות מכניות וכריות מגע;
מיסבים או רכיבי הזזה;
חיישנים;
צינורות פניאומטיים;
כבלים ומחברים.
הטעות היא לא פשוט לשכוח שהרכיבים הללו נשחקים. זה מעצב את התא כך שקשה לבדוק או להחליף אותם.
כוס יניקה עשויה להיות זולה, למשל, אך ההחלפה הופכת לשבש אם צוות התחזוקה חייב להסיר את ההגנה, לנתק מספר כלי עזר או לפרק את כל מסגרת הכלים כדי להגיע אליה.
דוגמאות ליישום
הדרך השימושית ביותר להבין את בחירת הקצה- של רובוטים היא לבדוק כיצד תנאי הייצור האמיתיים משנים את ההחלטה. אותה תעשייה עשויה להשתמש בכמה סוגי EOAT שונים מכיוון שהבחירה הנכונה תלויה במשימה הספציפית, חלק העבודה, הרובוט ויעד הייצור.
רכב: Sheet Metal Transfer
שקול קו הטבעה שבו רובוט מעביר לוחות פלדה מעוצבים בין פעולות.
חתיכת העבודה היא בדרך כלל רכיב מתכת- גדול יחסית עם קשיחות מוגבלת, שטח פנים רחב וגיאומטריה שעשויה להשתנות בין דגמי הרכבים. היישום גם דורש מחזורים מהירים מכיוון שמהירות ההעברה משפיעה ישירות על תפוקת הקו של לחיצה.-
שתי אפשרויות נפוצות הן ואקום ואחיזה מגנטית.
מערכת ואקום עשויה להתאים כאשר ללוח יש משטחים נגישים המאפשרים לכוסות יניקה לאטום בצורה אמינה. כוסות מרובות יכולות לחלק את כוח האחיזה על פני החלק ולהפחית את העיוות המקומי.
אפקטור קצה מגנטי עשוי להיות עדיף כאשר הפאנל עשוי מחומר פרומגנטי תואם וגיאומטריית פני השטח מקשה על איטום ואקום. אחיזה מגנטית יכולה גם להפחית את התלות באיכות האיטום של- הכוס.
לכן הבחירה תלויה יותר מאשר בעובדה שהחלק הוא מתכת. מהנדסים צריכים לקחת בחשבון:
האם החומר הוא פרומגנטי;
ואקום זמין או אזור מגע מגנטי;
חורים, עקומות, ציפויים או זיהום פני השטח;
קשיחות פאנל;
כלי עבודה משולב ומטען חלק;
האצה במהלך ההעברה.
אזהרה חשובה היא ההנחה שפאנל גדול וקל משקל יוצר יישום עומס- נמוך. מסגרות כלים רחבות ותנועת רובוט במהירות גבוהה-יכולים לייצר מומנט ואינרציה משמעותיים בשורש כף היד גם כאשר הפאנל עצמו קל יחסית.
אלקטרוניקה: הברגה מדויקת
בהרכבת אלקטרוניקה, שקול רובוט שמתקין ברגים לתוך בית או מכלול מכשיר.
כאן, האפקטור הסופי אינו מטפל בעיקר במוצר. זה מבצע תהליך הידוק. לכן ה-EOAT המתאים הוא כלי הברגה אוטומטי ולא תפסן קונבנציונלי.
הדרישות העיקריות הן בדרך כלל מיקום כלי מדויק, חיבור ברגים שניתן לחזור עליהם, מומנט הידוק מבוקר והזנת בורג אמינה. הרובוט חייב להתקרב לכל נקודת הידוק בכיוון הנכון בעוד שמפעיל קצה ההברגה שולט בפעולת ההידוק בפועל.
יישום זה עשוי לדרוש תשומת לב גם ל:
גדלי תכונה קטנים;
מרווח מוגבל סביב מיקומי הברגים;
בקרת מומנט ועומק;
זיהוי-נוכחות בורג;
כוחות תגובה;
ניתוב כבלים ומזין.
בהתאם למוצר ולסביבת הייצור, בקרות פריקה-אלקטרוסטטית, תאימות לחדר נקי או דרישות זיהום עשויות להשפיע גם על תכנון הכלים.
האזהרה העיקרית היא התייחסות לדיוק המיקום כמפרט -רובוט בלבד. גם אם הרובוט מגיע לנקודה המתוכנתת שוב ושוב, משחק בכלי, יישור בורג לקוי או מיקום חלק לא עקבי עדיין עלולים לגרום להברגה צולבת- או הידוק כושל.
מזון: טיפול במוצרי מאפה עדינים
שקול רובוט שמעביר מוצרי מאפה רכים ממסוע למגשים או לאריזות.
חומר העבודה עשוי להשתנות מעט בגודל ובצורה מחלק אחד למשנהו, וכוח אחיזה מקומי מוגזם עלול לעוות את המוצר או להשאיר סימנים גלויים. יחד עם זאת, ייתכן שיהיה צורך בכל כלי המגע עם המזון כדי לתמוך בניקוי תכוף ובפעולה היגיינית.
תפסן רך או תואם יכול להתאים כי הוא תואם את וריאציות המוצר ומפזר לחץ מגע על פני שטח גדול יותר. זה יכול להפחית את הסיכון לריסוק או סימון בהשוואה לאצבעות נוקשות.
בחלק מיישומי מזון-ארוזים, אחיזת ואקום עשויה להיות הבחירה הטובה ביותר במקום זאת. אריזה סגורה עם משטח רחב וחלק מתנהגת בצורה שונה מאוד ממוצר רך לא ארוז.
לכן הבחירה תלויה בגורמים כגון:
עיוות המוצר;
לחץ מגע מקובל;
שונות צורה;
מוצר חשוף לעומת ארוז;
דרישות ליצירת קשר-למזון;
נהלי שטיפה וניקוי.
הזהירות העיקרית היא אופטימיזציה רק לאחיזה עדינה. תפסן לטיפול במזון חייב להיות מעשי גם לניקוי, בדיקה ותחזוקה. עיצוב תואם מאוד שלוכד שאריות מוצר או שקשה לשטוף אותו עלול ליצור בעיית ייצור גדולה מזו שהוא פותר.
לוגיסטיקה: טיפול בקרטון מעורב וחבילות
תא לוגיסטי מציג אתגר אחר: וריאציה של מוצר.
שקול רובוט שפורק, ממיין או משטח קרטונים וחבילות בגדלים שונים. המערכת עשויה לראות מגוון רחב של מק"ט, חומרי אריזה, תנאי פני השטח ומשקלים במהלך משמרת אחת.
עבור קרטונים רגילים עם משטחים חלקים מספיק, תפס ואקום עשוי לספק איסוף ושחרור מהיר עם מגע פשוט יחסית. עיצוב ואקום מרובה-אזורים יכול לפעמים להתאים לממדים שונים של קרטון מבלי לדרוש כלי ייעודי עבור כל מק"ט.
עבור שילוב רחב יותר של חבילות קשיחות ולא סדירות, קונספט אחיזה אדפטיבי או גמיש יותר עשוי להיות עדיף.
הדרישות החשובות הן לא רק כוח אחיזה, אלא גם:
שונות במידות החבילה;
נקבוביות קרטון;
משטחים פגומים או לא אחידים;
תפוקה;
איתור בחירות מוצלחות;
היכולת להתאושש מבחירות כושלות;
שינויים עתידיים בתמהיל מק"ט.
טעות נפוצה היא לעצב את הכלי סביב הקרטון הגדול ביותר או הנפוץ ביותר בלבד. זה יכול ליצור ביצועי טיפול גרועים כאשר אריזות קטנות יותר, נקבוביות, פגומות או לא סדירות נכנסות למערכת.
עבור אוטומציה לוגיסטית-מעורבת של מק"ט, התפסן הרובוטי הטוב ביותר הוא לרוב זה שמאזן בין טיפול אמין לבין גמישות מספקת כדי לצמצם את ההחלפות הידניות ואת החידוש.
האזהרה העיקרית היא לכלול-טיפול בבחירה כושלת בתכנון המערכת. תפסן שמצליח ב-98% מהקרטונים האידיאליים עדיין עלול ליצור הפרעה בלתי מתקבלת על הדעת אם מערכת הבקרה לא יכולה לזהות ולהתאושש מהכשלים שנותרו ביעילות.
בכל יישומים אלה, הכלי הנכון נקבע פחות על ידי תווית התעשייה מאשר על ידי החלק, התהליך, הרובוט ויעד הייצור הספציפיים.
מַסְקָנָה
אפקט הקצה הנכון הוא לא פשוט האפשרות החזקה, המהירה או המתקדמת ביותר. היא זו שתואמת אתחלק עבודה, מגבלות רובוט, יעד ייצור, סביבת הפעלה וכלכלת מחזור חייםשל הבקשה.
לפני בחירת ספק או סיום עיצוב כלי עבודה, תיעד את דרישות היישום העיקריות:
משקל חלק, מידות, גיאומטריה וחומר
מטען רובוט,-מרכז-כובד, מומנט ואינרציה
זמן המחזור הנדרש וביצועי המיקום
דרישות סביבתיות או היגיינה
וריאציה צפויה של מוצר ומק"ט
תחזוקה וציפיות מעבר.
עם הגדרת תשומות אלה, ניתן להשוות אפשרויות EOAT לפי התאמה הנדסית ולא מפרטים קטלוגיים או מחיר רכישה בלבד.
מחפש משהו אחר?
לא מוצא את מה שאתה צריך?
אנא שתף את פרטי המוצר שלך, זמן מחזור הייצור, פריסת המפעל ודרישות התהליך. אנו נשיב עם פתרון מלא תוך 24 שעות.


